かつては遠い未来のビジョンであった完全自動運転車が、今日では現実のものとなるまであとわずかです。最初の自動運転車が試験的な条件下で公道を走行しており、ライドシェア大手が公道での自動運転サービスを再開しています。レベル4およびレベル5の自動運転車の商業的な大規模展開はまだ実現していませんが、高度に自動化されたロボットシステムは高級車セグメントで一般的になり、自動運転車向けHDマップのおかげで、完全自動運転機能への道が開かれています。
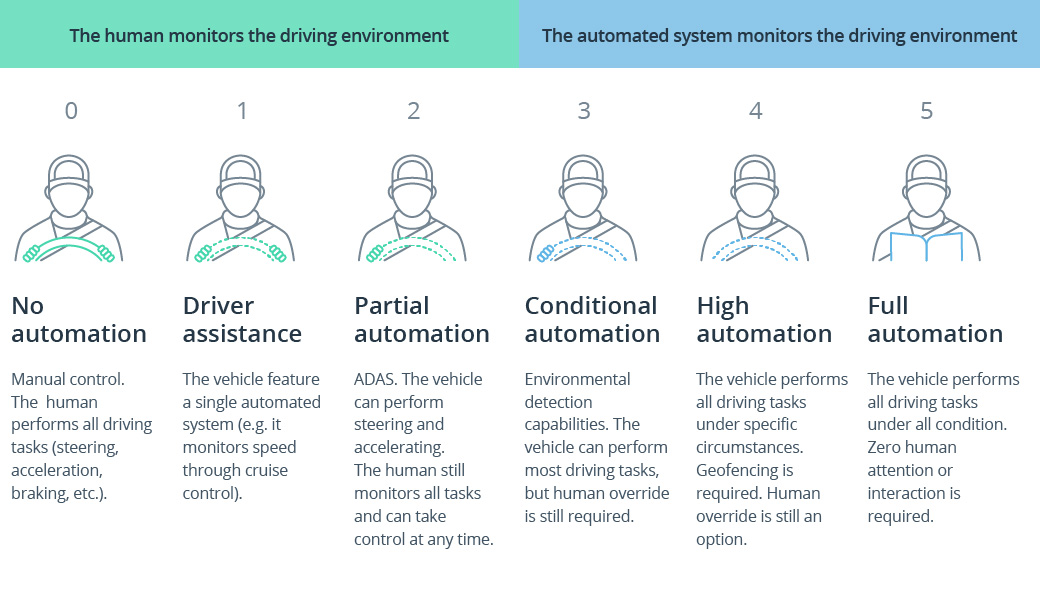
包括的な運転支援である先進運転支援システム(ADAS)の普及と価格低下により、自動運転車の実現が大幅に近づいています。とはいえ、ADASだけでは自動運転車を実現するには不十分です。自動運転における最大の課題の1つである、車両の正確な位置をリアルタイムで特定する能力に対処するためには、もう1つの重要な要素が必要です。それが高精度地図(HDマップ)です。本記事では、自動運転のためのHDマップに関する最も一般的な質問と課題について取り上げます。
- 高精度地図:自動運転への道筋を描く
- 自動運転車用のHDマップとは?
- HDマッピングは、自動運転車の実現にどのような影響を及ぼすのか?
- 自動運転車向け高精度HDマッピングの重要な課題
- NDSによるナビゲーションデータの相互運用性の強化
- Navigation Data Standardsとは?
高精度地図:自動運転への道筋を描く
自動運転用のHDマップとは?
運転という行為が徐々に人間から機械へと移行するにつれて、デジタルマップの役割と範囲はナビゲーションを超えて拡大しています。GPSソリューションは、自動運転車にとって十分に動的かつ正確なデータを提供できないため、自動運転車のニーズに追いつくことができません。自動運転ソフトウェアには、自動運転車の視界を広げ、道路の特徴や路側にある物体を詳細に把握するために、自動運転車専用に構築された自己修復型のマッピングシステムが必要です。
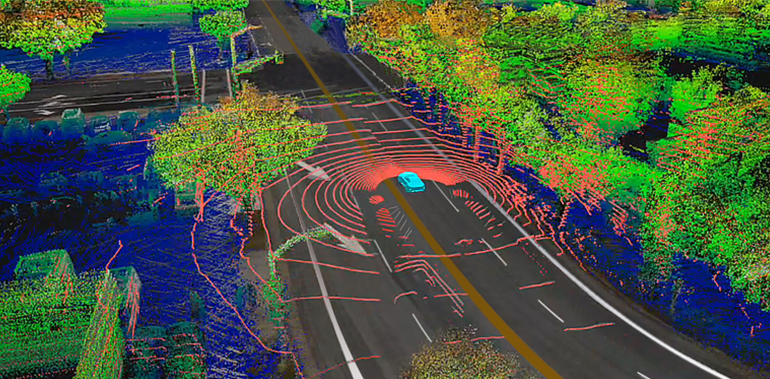
自動運転用のHDマップにより、無人車両は周囲の環境に対する正確な位置をマッピングし、高精度で自らの位置を特定することができます。「従来の」地図とは異なり、自動運転車用のHDマップは一般的なナビゲーションを目的としたものではありません。自動運転用のHDマップは、車両センサー、LiDAR、車載カメラ、衛星画像、GPSなど、複数のソースからのデータセットをリアルタイムで統合・分析します。
自動車のビッグデータを融合することで、すべてのランドマークに対する自動車の正確な位置が反映され、道路の勾配や境界、交通信号、車線の配置、予測されるカーブ、安全状況に関する包括的かつ最新の情報が提供されます。その結果、高精度マップはレーザーのように鋭い精度で道路を忠実に再現し、自動運転車の車載ナビゲーションシステムに新たな基準を打ち立てています。
HDマップは、自動運転車の実現にどのような影響を与えるのか?
高精度マップは、すでに導入されているADシステムの反応速度を向上させるため、安全な運転自動化の前提条件となります。自動運転用のHDマップは、道路と運転状況を360度で把握できるため、自動運転車両が運転戦略に関する意思決定を、人間のドライバーよりもはるかに迅速に行うことを可能にします。HDマップは、悪天候下や非常に近い距離(10cmまで)でのセンサーの認識能力を向上させ、インテリジェントな車載センサーでは見逃される可能性のある物体や事象を認識することができます。
しかし、インテリジェントドライビングの究極の目標は、安全を確保するだけでなく、乗客の快適性を高めることによっても、人間のドライバーの能力を模倣することです。自動運転車のHDマップも、その実現に役立ちます。高度なマッピングシステムは、ルート状況を動的にマッピングする機能に加え、スムーズな経路計画を支援することで、自動運転車が先の道路状況を予測し、優れた乗客体験を提供できるようにします。
なぜ自動運転車にはHDマップが必要なのか?
HDマップは、自動運転インフラの基盤となる重要な要素です。エンジン駆動の自動車が大規模に運用されるためには燃料とガソリンスタンドが必要であるのと同様に、自動運転車が車線レベルのナビゲーション精度を達成するためには、最新のデータで強化されたHDマップが必要です。人間のドライバーとは異なり、自動運転車は地図の不正確さに適応することができません。
通常の地図がオフになっている場合でも、ドライバーはフロントガラス越しに見るだけで周囲の状況を確認できます。自動運転車は、カメラやセンサーを搭載していても、これとは異なる仕組みで動作します。依然として運用可能なデータのソースを必要としているからです。自動運転用のHDマップは、歩行者用横断歩道、交通信号、バリケードなどを詳細に示した、極めて高い精度を提供します。
近年、OEM各社は、自動運転レベル2を超えるすべての自動運転システムに、車載HDマップが必要であることを認識しています。リアルタイムコンピューティングと車載センサーだけでは、道路や交通の複雑さに対処できません。このように、HDマップは自動運転車の誘導にとって極めて重要になります。TeslaのFull Self-Drivingの初期バージョンが示すように、HDマップは贅沢なコンポーネントではなく、安全で信頼性の高い自動運転に不可欠なものです。
自動運転車向け高精度HDマッピングにおける重要な課題
高精度地図技術は、車両の自己位置推定を容易にする上で大きな進歩を遂げ、その影響は多岐にわたりますが、依然として対処すべき課題がいくつか存在します。
膨大なデータ
自動運転車のHDマップは、LiDARスキャン、モバイルカメラ、接続されたセンサー、GPSデバイスから得られる情報を集約し、さらに商用フリートパートナーからのクラウドソーシングによるインプットで更新されます。収集されたデータは膨大な量に及び、即時のアウトプットを得るためには瞬時に処理される必要があります。これにより、コンピューティングパワーに負荷がかかります。この問題を解決する最も迅速かつ信頼性の高い方法は、マップの収集、集約、およびメンテナンス機能を統合した包括的なクラウドベースのナビゲーションプラットフォームを利用することです。クラウドを基盤とするこれらの機能は、十分なストレージと高性能なコンピューティングパワーを提供し、要求の厳しい自動運転インフラストラクチャをサポートします。
自動運転車向けHDマッピングにおける問題
残念ながら、HDマップデータに関する課題の一部は未解決のままです。地理空間データは、多くの場合、商用または独自の形式で提供されます。自動車メーカーやOEMは、品質を損なうことなくネイティブ形式でデータを収集するためのリソースやテクノロジーが不足している可能性があります。さらに、各国には、空間情報の収集、保護、および普及に関する独自の政策があります。多くの政府は、まだ地理空間データに関する取り組みを推進していません。それまでは、多くのケースで地理空間データの共有が妨げられたままとなります。
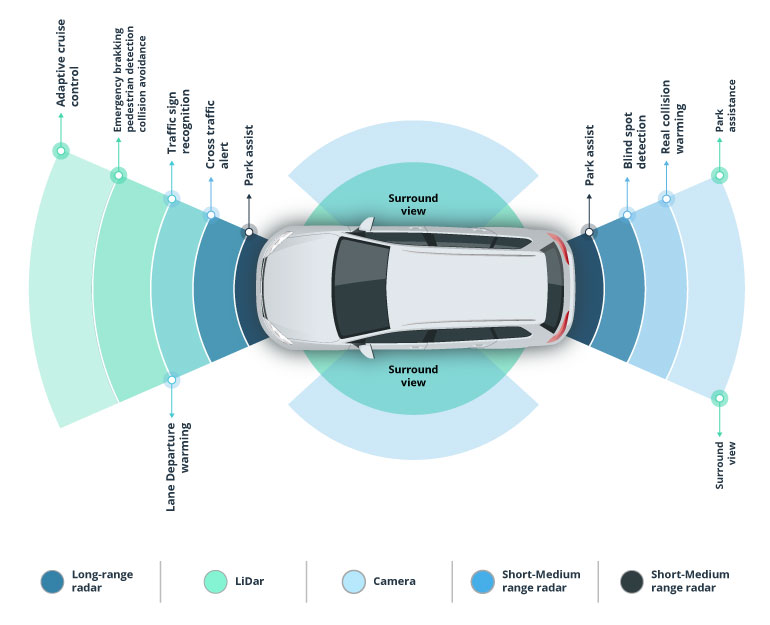
リアルタイムデータストリーミングの問題
安全性に直結する運転自動化の実現において、速度は極めて重要な考慮事項です。従来のGPSソリューションを上回る精度を実現するには、高精度ナビゲーションが、道路の動的な変化とそれが地図に表示されるタイミングとの間のギャップを埋める必要があります。車両の位置情報や道路状況のOTA更新には、高速帯域幅と高い車両密度への対応が必要です。既存のV2Xネットワーキングおよび接続機能では、これらは実現できません。HDマップの配信における遅延を軽減するため、伝送割り当てとキャッシュ割り当ての改善が進められていますが、レイテンシーは依然として課題となっています。しかし、5Gテクノロジーがこの問題を解決すると期待されており、5Gbpsの伝送速度と10ms未満のレイテンシーを実現します。
自動運転車のHDマッピングに伴う高コスト
高精度HDマップを妥当な予算内で作成することの難しさは、地図作成者や自動運転車両用マッピングメーカーにとって共通の課題です。3Dマッピングソリューションのコストが継続的に高止まりしている要因はさまざまですが、機械の処理能力と人件費が主な原因の一部です。自動車メーカー、OEM、および地図作成者は、最終製品の手頃な価格を犠牲にしてテクノロジーの品質を損なうことなく、支出を削減することに努めています。これらの企業は、自動運転車におけるブレークスルーを加速し、支出を削減するために、ソフトウェアエンジニアリング企業と提携し、標準化に向けて取り組んでいます。
共通規格の欠如
自動車グレードのナビゲーションベースが統一されていないことは、自動運転車の完全な商業的実用化と安全性にとって、重要な障害の1つです。個々のスマートカーメーカーや、TomTom、HERE Maps、Nvidiaなどのナビゲーション技術企業は、独自のフォーマットで自社の地図を公開しています。しかし、自動運転車向けHDマッピングの真価は、標準化によってのみ発揮されます。これがなければ、マップの整合性と信頼性を実現することははるかに困難になります。実際、NDS(Navigation Data Standards)Associationは、HDマッピングのための統一されたデータ仕様の必要性を認識して設立されました。
コンピュータビジョン技術を使用したHDマップのスケーリング

自動運転車両向けHDマッピングをスケールさせる上で、コンピュータビジョンが不可欠なツールとして前面に出てきます。たとえば、Teslaはステレオビジョンを用いて周囲を認識し、他の多くのセンサーの性能を上回る高解像度の3D画像を収集しています。
主流の車両ADAS機能では、リアルタイムのHDマップ更新がすぐに必要となるわけではないものの、マップ用の最新データを入手するという課題は依然として存在します。HDマップの更新用データを収集する一般的な方法は、調査用車両のフリートを使用することですが、これには多額の費用がかかる可能性があります。そのため、これらのコストを削減するために、OEMは測量プロセスを、専門家でなく一般のドライバーでも利用できるレベルまで簡素化することができます。
車両の種類を問わない、使いやすい機器を開発することで、BoltやUberのドライバーのようなパートタイムのドライバーとその自家用車を活用することが可能になります。運転免許証を持つ人なら誰でも、あらゆる車をHDマップデータ収集用の調査車両に変える、コスト効率が高い一体型のハードウェアを搭載することで、調査ドライバーになることができます。この革新的なアプローチにより、自動車メーカーは、自動車の価格要件に沿いながら、地図更新のニーズを費用対効果の高い方法で満たすことができます。
NDSによるナビゲーションデータの相互運用性の強化
Navigation Data Standardsとは?
NDS Associationは、車載ナビゲーション、ADAS、およびe-ホライズン安全システムに関するグローバルな標準の策定を目指しています。この組織は、自動車OEM、地図データプロバイダー、およびナビゲーションデバイス/アプリケーションプロバイダーを結集し、自動運転車向けHDマップの整合性と信頼性を確保する、単一の統合された位置参照を構築するための共同の取り組みを行っています。これらの自動車業界のリーダー企業は協力し、容易なアクセスと相互運用性を確保し、シームレスな更新を可能にする形式でHDマップデータを保存・更新するための、合理化され世界的に採用される標準仕様の策定に取り組んでいます。
自動運転プラットフォームにとってのNDS HDマップの価値とは?
NDSナビゲーションは、特定の地理的地域をカバーし、単一のサプライヤーが維持するマッピングデータベースを活用しています。各ベース内のデータは、ビルディングブロックに整理されています。各ビルディングブロックは、ナビゲーションの特定の機能的側面を表し、相互に関連する参照が階層化されています。NDSマップは世界中で機能するため、国別の規制に容易に適応させることができます。
コラボレーションベースのリソースであるNDSは、高精度ナビゲーションシステムの開発にかかる時間とコストを削減するのに役立ちます。グローバルなメンバーネットワークからデータを集約するため、地図のコンパイルがより迅速かつ容易になります。NDS準拠のHDマップをコンパイルすることで、すべてのステークホルダーは、異なるソースから互換性のない形式で収集されたデータを変換・解釈しようとする際に生じる互換性の問題を解決できます。データ互換性により、この規格は自動運転マップにおける即時データ更新のためのフィードバックループを高速化します。HDマッピングのための共通フレームワークはまた、車両が無差別にデータを共有したり、検証されていないリソースからデータを取得したりすることを防ぎます。このようにして、データの品質が向上し、結果として運転の安全性と体験が向上します。
HDマップを量産段階へ
自動運転におけるHDマップの未来を形作る3つの明確なフェーズがあります。
作成
最初のフェーズでは、米国、ヨーロッパ、および日本の主要な高速道路をカバーする、グローバルなHDマップの最初のバージョンを作成します。このグローバルなカバレッジは、マップの量産化における基本要件であり、ほとんどの契約は今後1~2年以内に実現される見込みです。
維持
第2フェーズでは、自動運転車用のこれらの初期HDマップを最新の状態に保つことに重点を置きます。HDグレードの測量機器と処理ツールを使用しますが、コストを削減し、ターンアラウンドタイムを短縮します(変更の検出から約2週間)。このアプローチは既存のHDマッピング技術に基づいており、今後数年間は有効であり続けます。
スケール
最後のフェーズでは、量産車両の車載センサーデータを収集し、それを集約・処理して既にマッピングされた環境の変化を検出し、HDマップをリアルタイムで車両群全体に対して更新するためのエンドツーエンドソリューションを設計・実装します。このフェーズは、この10年間におけるHDマッピングの将来像を示しており、開発にはさらに多くの時間が必要となります。
このスケーリング競争のリーダーについて言えば、Mobileyeは直接フェーズ3に移行できる可能性があります。そして、自動車業界の競争的な性質から考えると、他の企業も追いついてくるでしょう。OEMおよびTier 1は、この3段階モデルが提供する段階的な戦略の恩恵を受けながら、競合する製品・サービスを確立する機会を得ることになります。
自動運転車両向けHDマッピングの将来の展望には、さまざまな思想が存在することになるでしょう。同じようなことは、AppleとMicrosoftの初期の競争でも見られました。一方は高性能を実現するために閉鎖的なエンドツーエンドシステムを好み、もう一方はよりオープンなエコシステムを主張していました。このオープンなエコシステムでは、自動車メーカー、センサーメーカー、ソフトウェアスペシャリスト、地図作成会社、通信事業者など、さまざまな企業が連携し、それぞれの独自の専門知識を持ち寄ります。
HDマップサービスプロバイダーの比較
HERE Technologies:
専門性:HERE Technologiesは、マッピングおよび位置情報ベースのサービスの主要プロバイダーであり、豊富な経験とマッピングの精度で知られています。
HDマッピング:HEREはHDマッピング技術に多額の投資を行い、自動運転アプリケーション向けに非常に詳細で高精度の地図を提供しています。
パートナーシップ:同社は、自動車メーカー、テクノロジープロバイダー、政府機関と連携し、自動運転車両向けの地図ソリューションを提供しています。
リアルタイムデータ:HEREは、ナビゲーションや自動運転車にとって不可欠な、リアルタイムの交通・道路データを提供しています。
グローバルな展開:HEREは世界中に拠点を持ち、世界各地の幅広い地域をカバーする地図を提供しています。
Google Maps:
ユーザーベース:Google Mapsは膨大なユーザーベースを誇り、世界で最も広く利用されているマッピングプラットフォームの1つとなっています。
データ統合:Google Mapsは、ユーザーが生成したコンテンツやストリートビューの画像から得られる豊富なデータを活用し、地図の精度を向上させています。
他のサービスとの統合:他のGoogleサービスとシームレスに統合されており、位置情報ベースのアプリケーションで広く使用されています。
HDマッピングの取り組み:Googleは自動運転車向けのHDマッピングに投資していますが、まだ主要な注力分野にはなっていません。
エコシステム:Google Mapsは、Android AutoやGoogle Assistantを含むより広範なエコシステムの一部であり、運転体験を向上させることができます。
NVIDIA:
AIとハードウェアの専門知識:NVIDIAは、AIとハードウェアの専門知識で知られており、この専門知識はHDマッピングと自動運転にも適用されます。
DRIVEプラットフォーム:NVIDIAのDRIVEプラットフォームは、ハードウェアとソフトウェアの両方をカバーする、自動運転車両向けの包括的なソリューションを提供します。
ディープラーニング:NVIDIAは、ディープラーニングとコンピュータビジョンの技術を活用して、マッピングと認識を強化しています。
パートナーシップ:同社は自動車メーカーやテクノロジー企業と連携し、その技術を自動運転車に統合しています。
シミュレーション:NVIDIAは高度なシミュレーションを使用してAIモデルをトレーニングし、HDマップの改善に貢献しています。
これらのプロバイダーはそれぞれ、独自の強みと重点分野を持っています。HERE Technologiesは、豊富なHDマッピング機能を備えた、確固たる地位を築いているマッピング大手企業です。Googleは幅広いユーザー層にナビゲーションを提供しており、HDマッピングの取り組みによってポートフォリオを多様化しています。NVIDIAは、AIとハードウェアの専門知識を活かし、知覚とマッピングに焦点を当てた、自動運転車向けの包括的なソリューションを提供しています。プロバイダーの選択は、特定のニーズ、パートナーシップ、および自動運転システムで求められる統合レベルによって異なります。
完全な自動運転を実現するために力を合わせる
自動運転の本格的な普及は目前に迫っており、自動運転車両向けのHDマッピングはその実現に大きく貢献する要素の1つです。しかし、このテクノロジーにはまだいくつかの課題が残っています。これらの課題を解決すべく、TomTom、Nvidia、HERE Maps HDなどの先進ナビゲーション企業が連携し、Intelliasのような専門ITベンダーとの戦略的提携を結んでいます。連携を通じて、コスト負担を軽減し、高精度マッピングソリューションの市場参入を加速させることを目指しています。
信頼されるソフトウェア開発会社であるIntelliasは、自動運転向けの3Dマップ、HDマップ、およびNDSベースのナビゲーションの構築に関する専門知識を有しています。当社は、優れた自動運転マッププロジェクトを提供し、ソースデータの収集からマップの作成・公開に至るまで、3D HDマップのライフサイクル全体を担当しています。プロジェクトの要件について当社の自動車エンジニアとご相談いただくには、お問い合わせください。